Lixel K2
轻装扫描,把现场带回办公室。
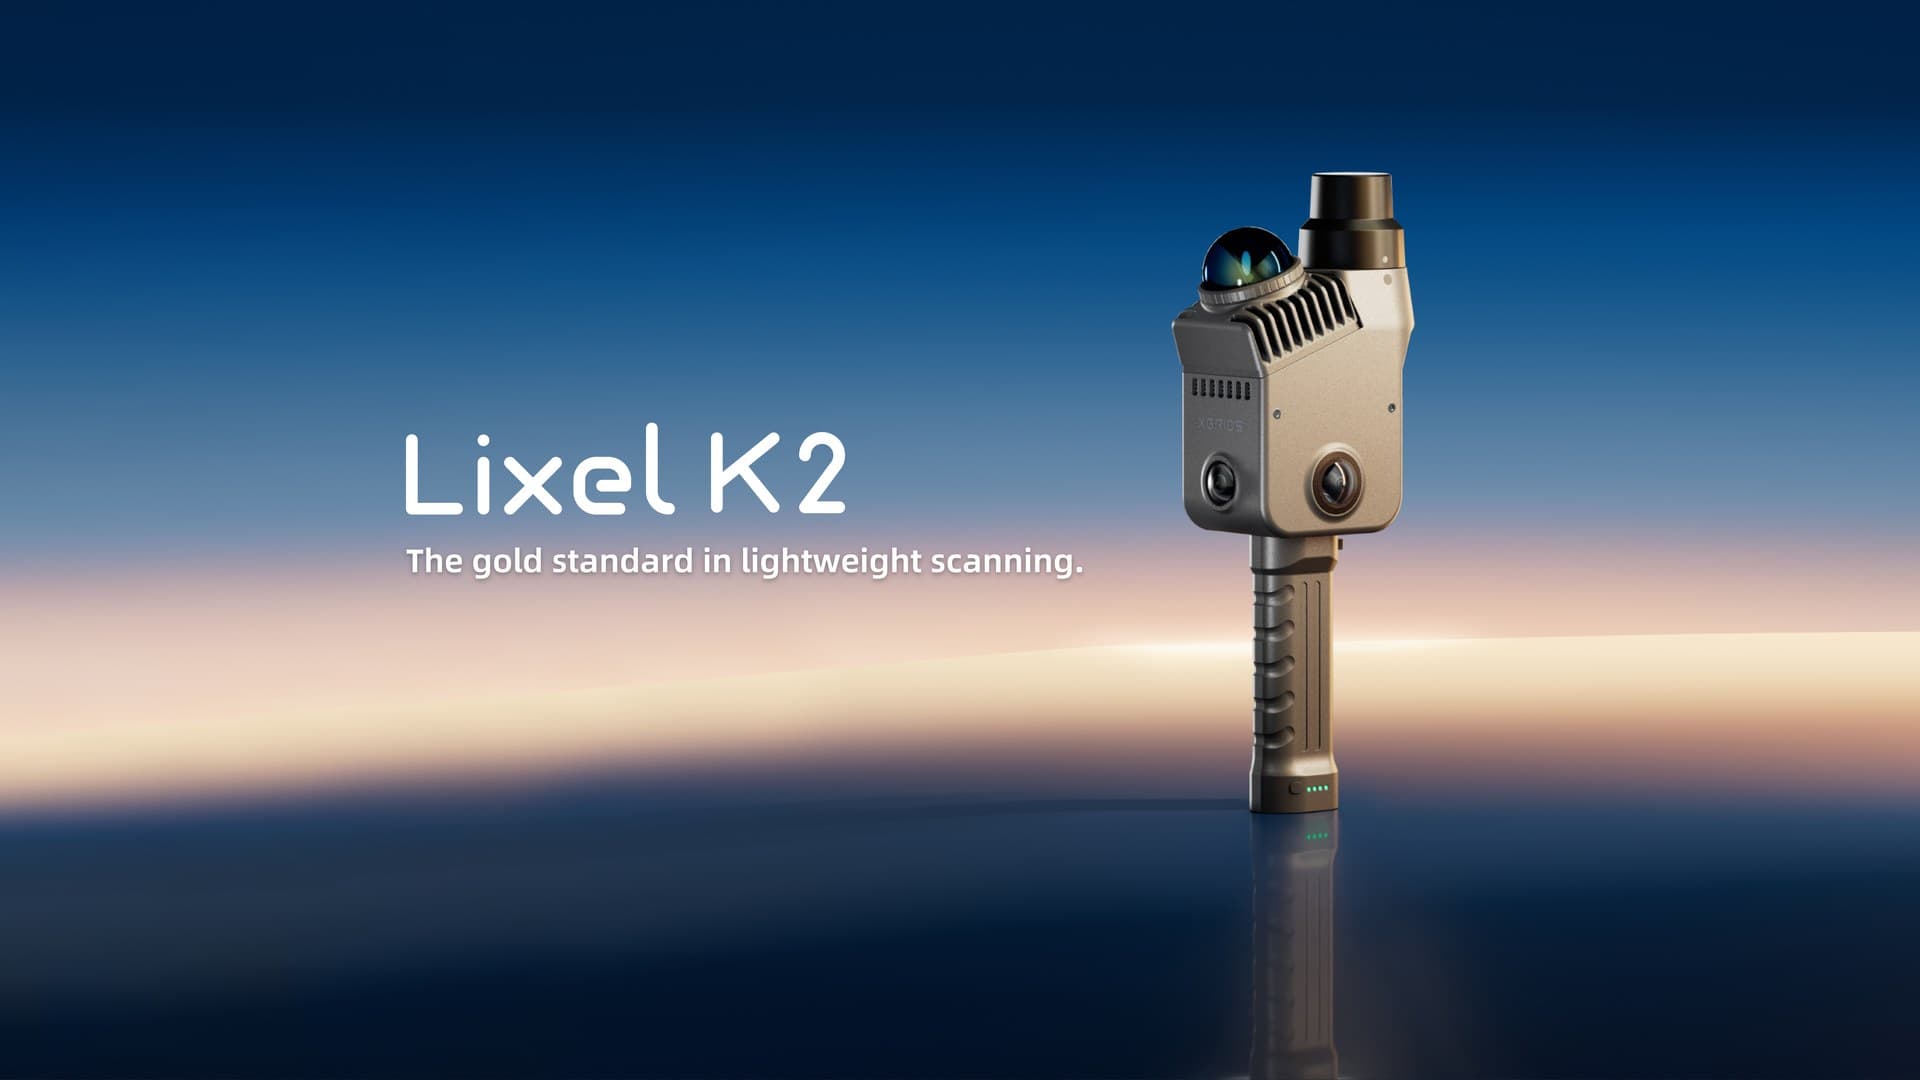
约 1.2 kg 机身,集成激光雷达、三相机与 RTK。一次采集,从现场实时点云到工程数据与实景模型,按交付目标选择处理路径。
轻量机身,认真对待每一个细节。
现场采集效率与后续数据质量同样重要。先检查覆盖,再处理出符合项目需要的成果。
- 相对精度¹
- 1 cm RMSE
- 后处理点云厚度
- ≤1 cm
- 重量(含电池和底座)
- 约 1.2 kg
¹ 实验室条件,点间距在 10 m 以内。实际结果随场景与作业条件变化。
结构与颜色,
都要记录清楚。
2 颗鱼眼相机与 1 颗前向相机记录颜色细节,Multi-SLAM 融合空间感知,内置 RTK 为坐标定位提供支持。
- 现场扫描辅助与实时质量检查
- 实时动态物体剔除、过滤与着色
- App 内量测与点云文件分享
一次采集,按交付目标选择成果。
实时点云用于现场检查;保留原始采集数据,按任务继续处理为工程点云、纹理网格或 3DGS。
离开现场前,先检查覆盖。
扫描过程中查看点云,检查漏扫区域与采集质量。现场预览是整个数据流程的起点。
LixelGO · 现场采集
实时质量检查、点云预览与 App 内量测
网格重建需要相应的着色数据与全景照片。处理功能取决于软件版本和授权;工程点云与 3DGS 的 PLY 数据内容不同。
从现场扫描,到项目交付。
LixelGO 检查现场覆盖;LixelStudio 处理工程数据;LCC Studio 重建视觉空间内容。
空间智能平台
物理世界数字世界
现场采集
Lixel K2 + LixelGO
边走边采集,查看实时点云和覆盖情况,及时补扫。
保存原始采集数据,按成果目标进入处理。
数据处理

LixelStudio
点云处理 · 量测分析 · 纹理网格

LCC Studio
3DGS 重建 · 编辑 · 发布
数据应用
把数据用于真实项目
Web
网页展示
Unreal Engine
三维引擎
Unity
互动开发
Cesium
地理空间
Autodesk
工程设计
Vision Pro
空间体验
通过对应格式、插件或 SDK 接入
支撑整个流程的技术
Multi-SLAM
多传感器融合
高性能计算
数据处理
3D 高斯泼溅
真实空间重建
空间 AI
空间理解与计算
图示为 XGRIDS 平台应用生态与技术架构,并非所有成果均可直接导入所有平台;具体需核对格式、软件版本、插件与授权。
各处理路径需要对应的软件与授权。格式、插件和目标平台需按实际项目核对,不能将所有输出视为可直接导入所有软件。
完整看一次,
再决定是否适合。
Lixel K2 官网完整介绍片。点击播放,可打开声音、拖动进度或全屏观看。
选型需要的参数。
官方完整规格扫描与精度
- 相对精度¹
- 1 cm RMSE
- 绝对精度²
- 水平 / 高程均为 3 cm RMSE
- 实时绝对精度²
- 水平 / 高程均为 3 cm RMSE;WGS84 / CGCS2000
- 重复精度
- 2 cm(实验室条件)
- 后处理点云厚度
- ≤1 cm
- 激光测距
- ≥40 m @10% 反射率;最大 100 m
- 点频 / 激光视场
- 200,000 点/秒;360° × −7°…+52°
- 激光等级
- Class 1 · 905 nm
视觉与现场作业
- 相机
- 2 鱼眼 + 1 前向;1/2″ CMOS
- 图像分辨率
- 4000 × 3000;卷帘快门
- 相机视场
- 全景 200° × 200°;前向 100° × 85°
- 重量
- 约 1,200 g,含电池和底座,不含其他附件
- RTK
- 内置模块
- 电池 / 续航
- 卡扣式 1,900 mAh;约 1.5 小时
- 环境
- IP54;−20~50 °C
- 存储 / 数据接口
- 512 GB eMMC;USB 3.1 Gen2
成果与配套
- 点云
- LAS · RCP · E57 · PLY · ILAS
- 图像 / 网格
- JPG / OBJ · OSGB
- 3DGS / 其他
- LCC2 · LCC · PLY / 3D Tiles · USD
- 标配
- 手机支架、控制点底座
- 选配
- 延长杆与适配套件
- 处理软件
- LixelStudio / LCC Studio;版本与授权按报价确认
¹ 相对精度为实验室、点间距 10 m 内的 RMSE。² 绝对精度需开阔天空、无多路径、良好 GNSS 几何与大气条件;实时坐标支持 WGS84 / CGCS2000。续航和实际采集效果随作业条件变化。